Humanoïde robots, fysieke AI en de praktijk. We waren aanwezig bij de eerste editie van de PROTO ROBOT-bijeenkomst
Op vrijdag 23 oktober vond in het coworkingcentrum Pracovna in Žižkov in Praag de eerste bijeenkomst plaats van PROTO ROBOT, een nieuwe reeks evenementen gericht op robotica en zogenaamde ‘physical AI’. Ter plaatse kwamen ontwikkelaars, technologieliefhebbers en mensen bijeen die op zoek zijn naar concrete praktische toepassingen voor robots. Namens TRITON IT waren David Trojan, analist, en Marek Rost, CTO, aanwezig. Het evenement vond ook plaats met steun van de Tsjechische Vereniging voor Kunstmatige Intelligentie (ČAUI), waarvan wij lid zijn.
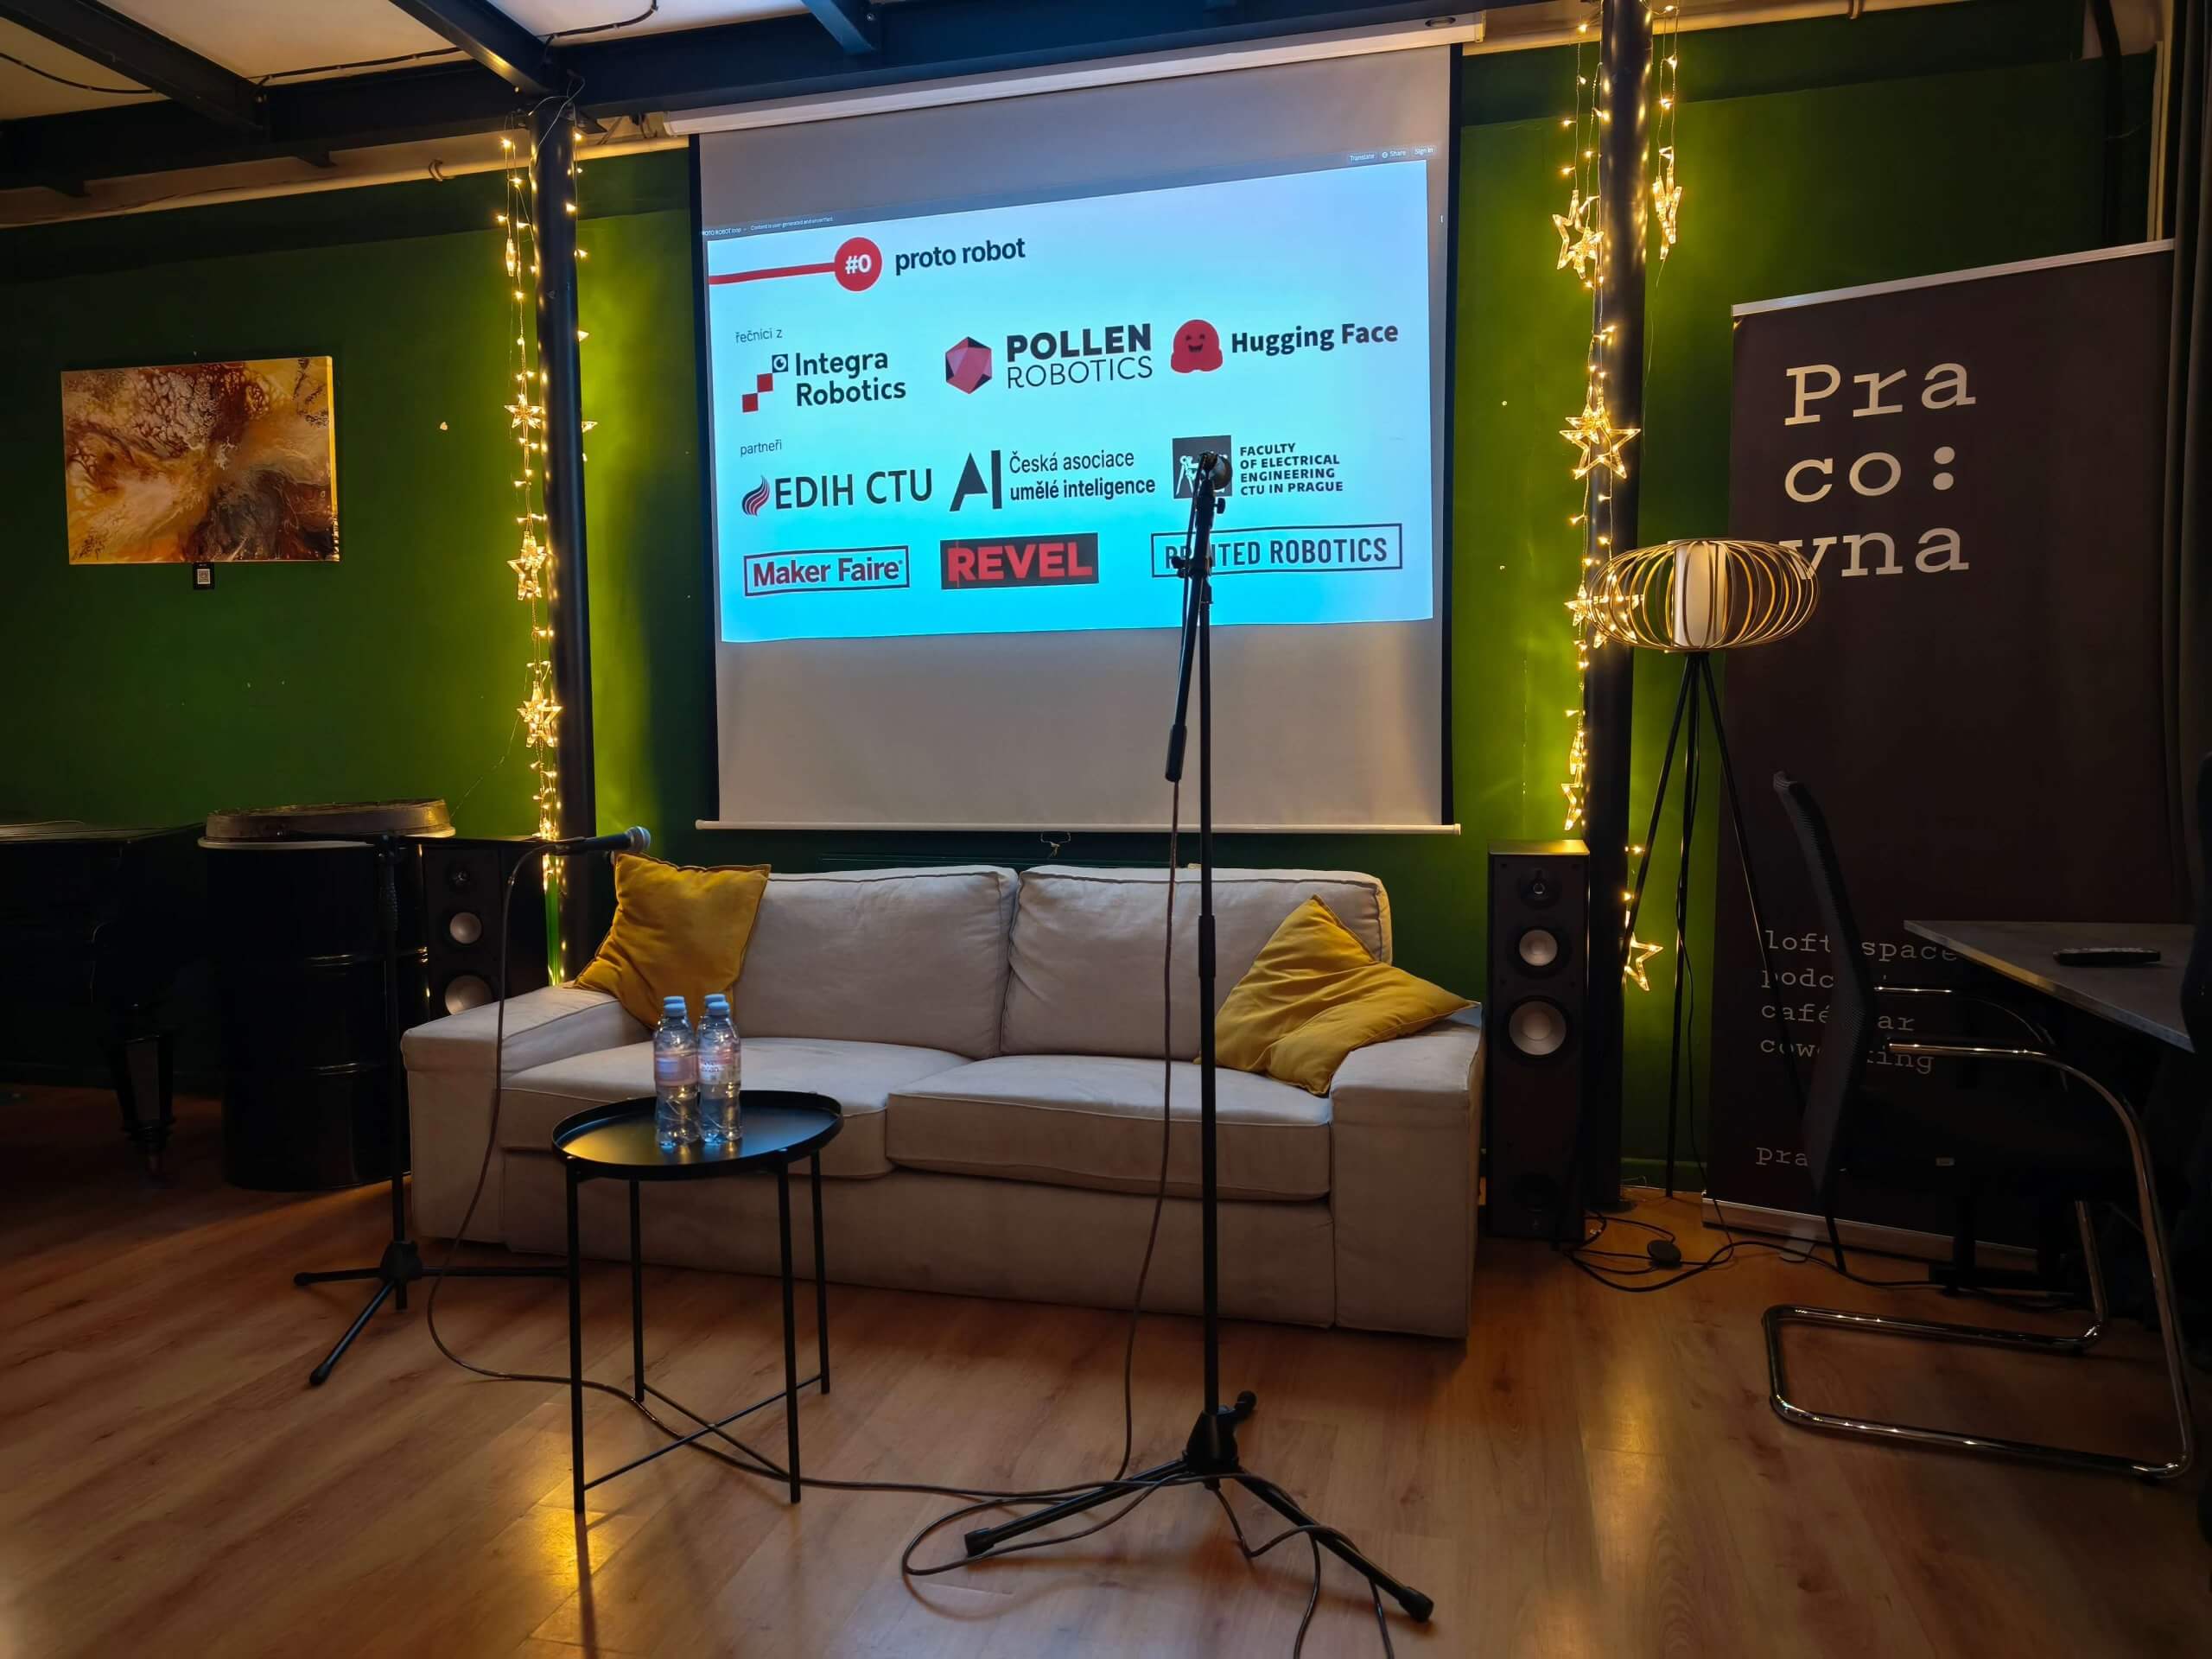
Het programma bood live demonstraties van robots, presentaties van technologische projecten en ervaringen met de implementatie en het onderhoud ervan. Het was ook belangrijk om te zien hoe ver de afzonderlijke oplossingen nog verwijderd zijn van daadwerkelijk commercieel gebruik en met welke obstakels de makers ervan te maken hebben.
Een dansende humanoïde en een robot waarmee je een praatje kunt maken
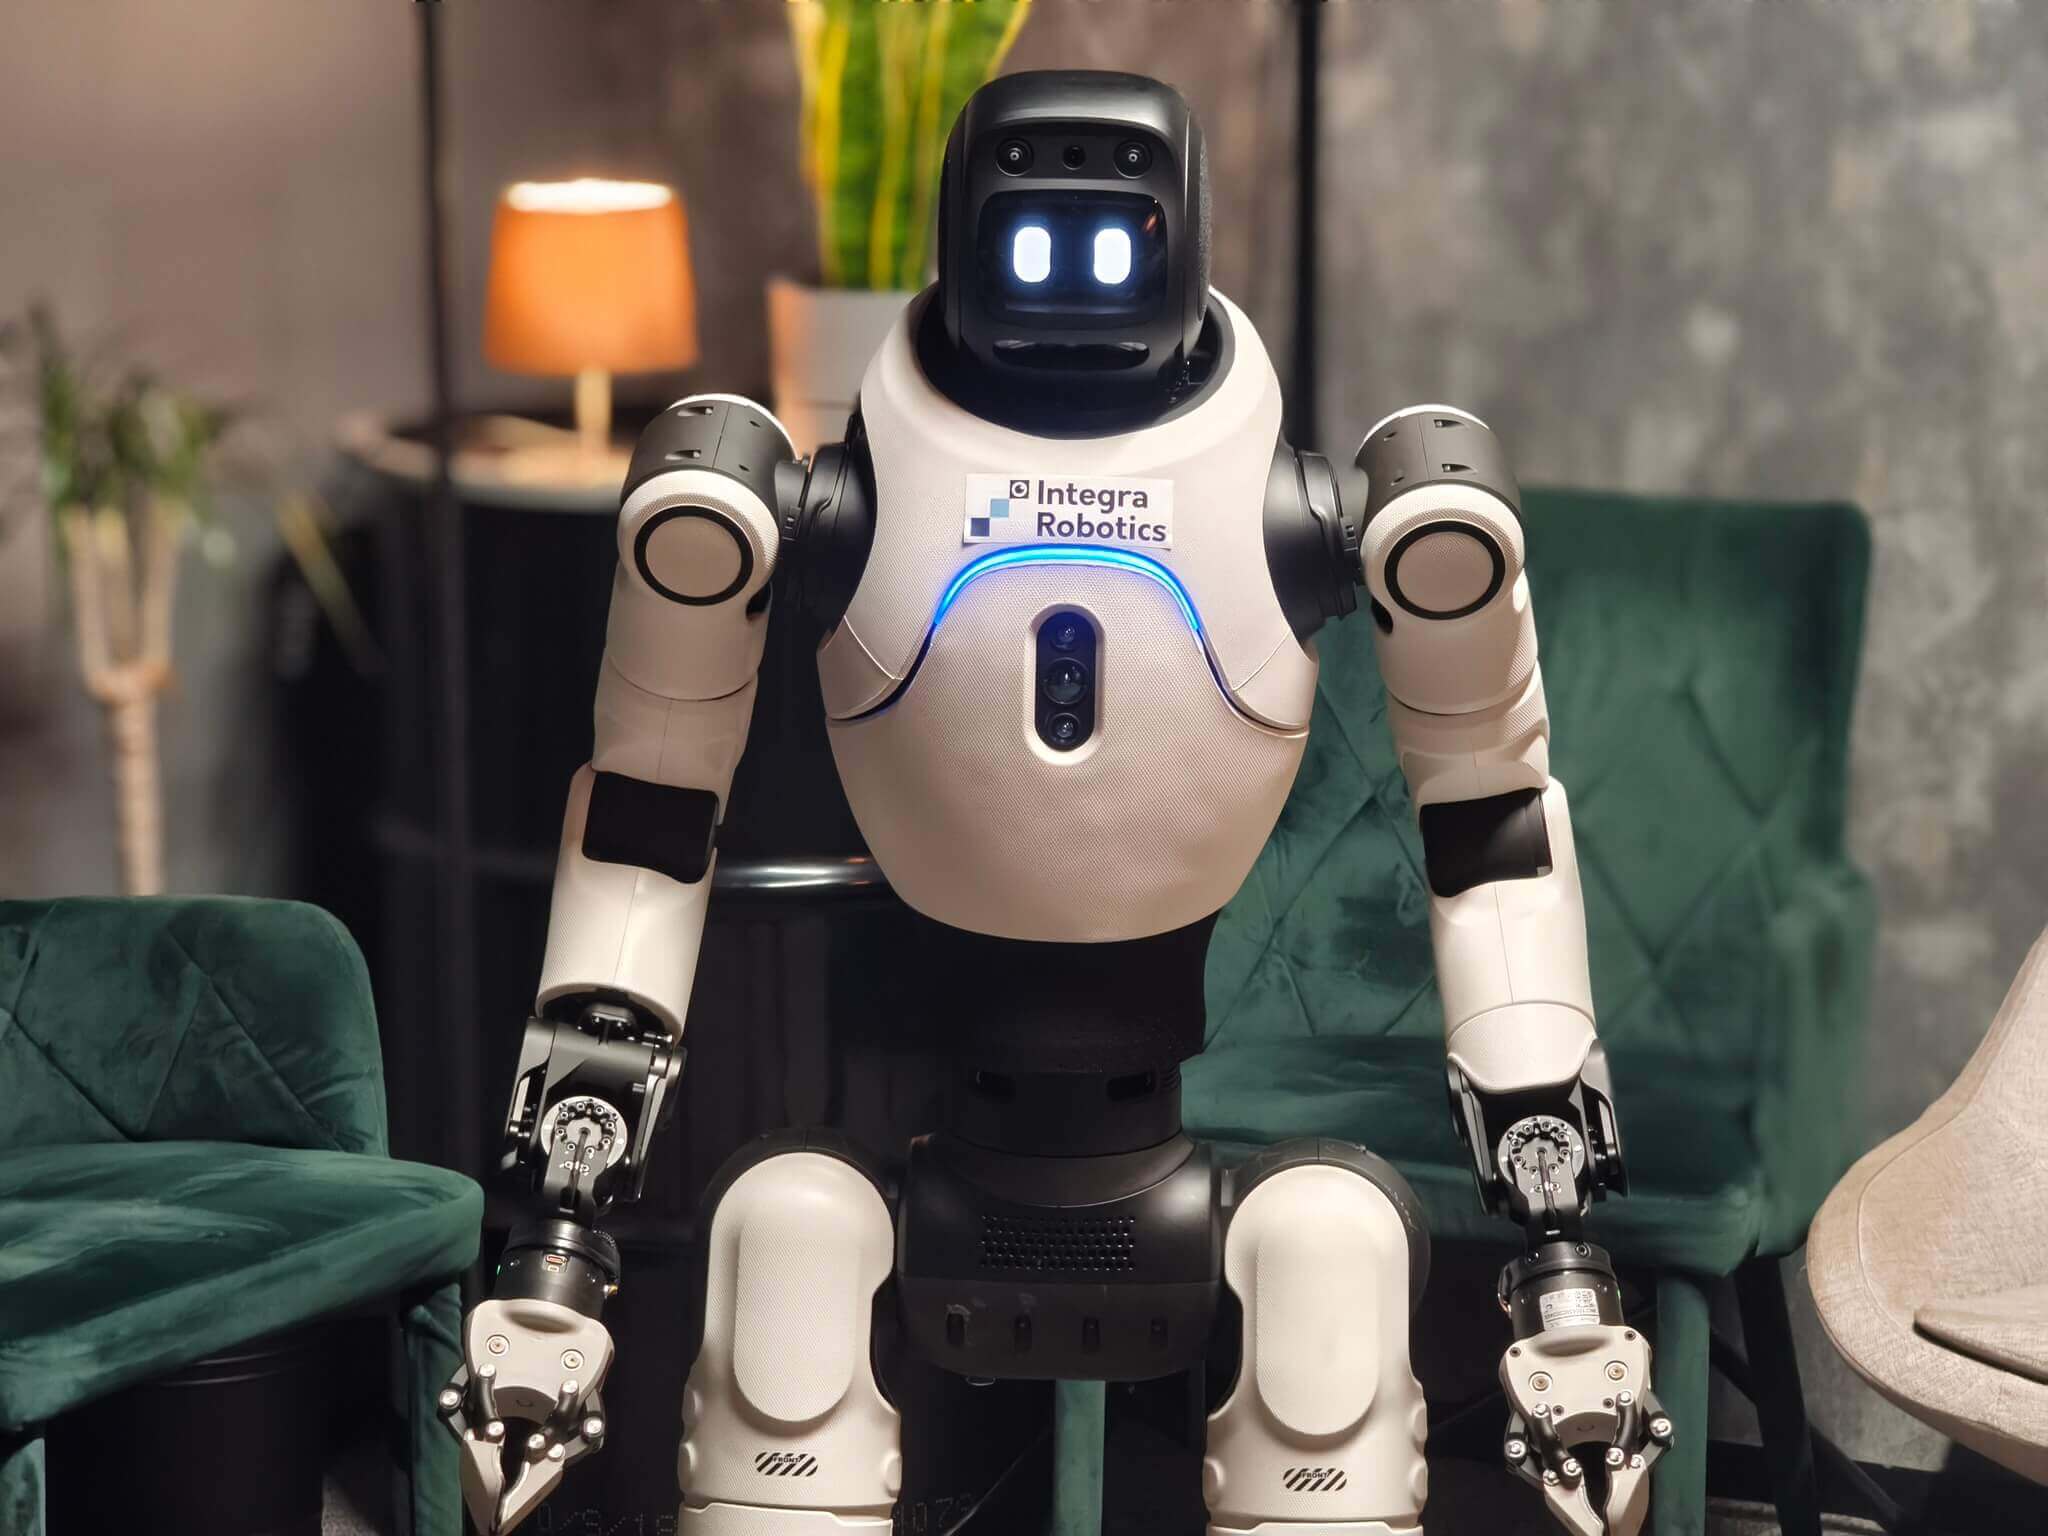
Het eerste deel van het evenement stond in het teken van demonstraties. De deelnemers konden verschillende robotapparaten van dichtbij bekijken en met de makers ervan in gesprek gaan. De meeste aandacht ging natuurlijk naar de humanoïde robot die door de Praagse start-up Integra Robotics was meegebracht. Tijdens het evenement gaf de robot een korte dansvoorstelling. De technologie zelf wordt gebruikt voor de ontwikkeling en het testen van geavanceerde manipulatietoepassingen, zoals bin picking.
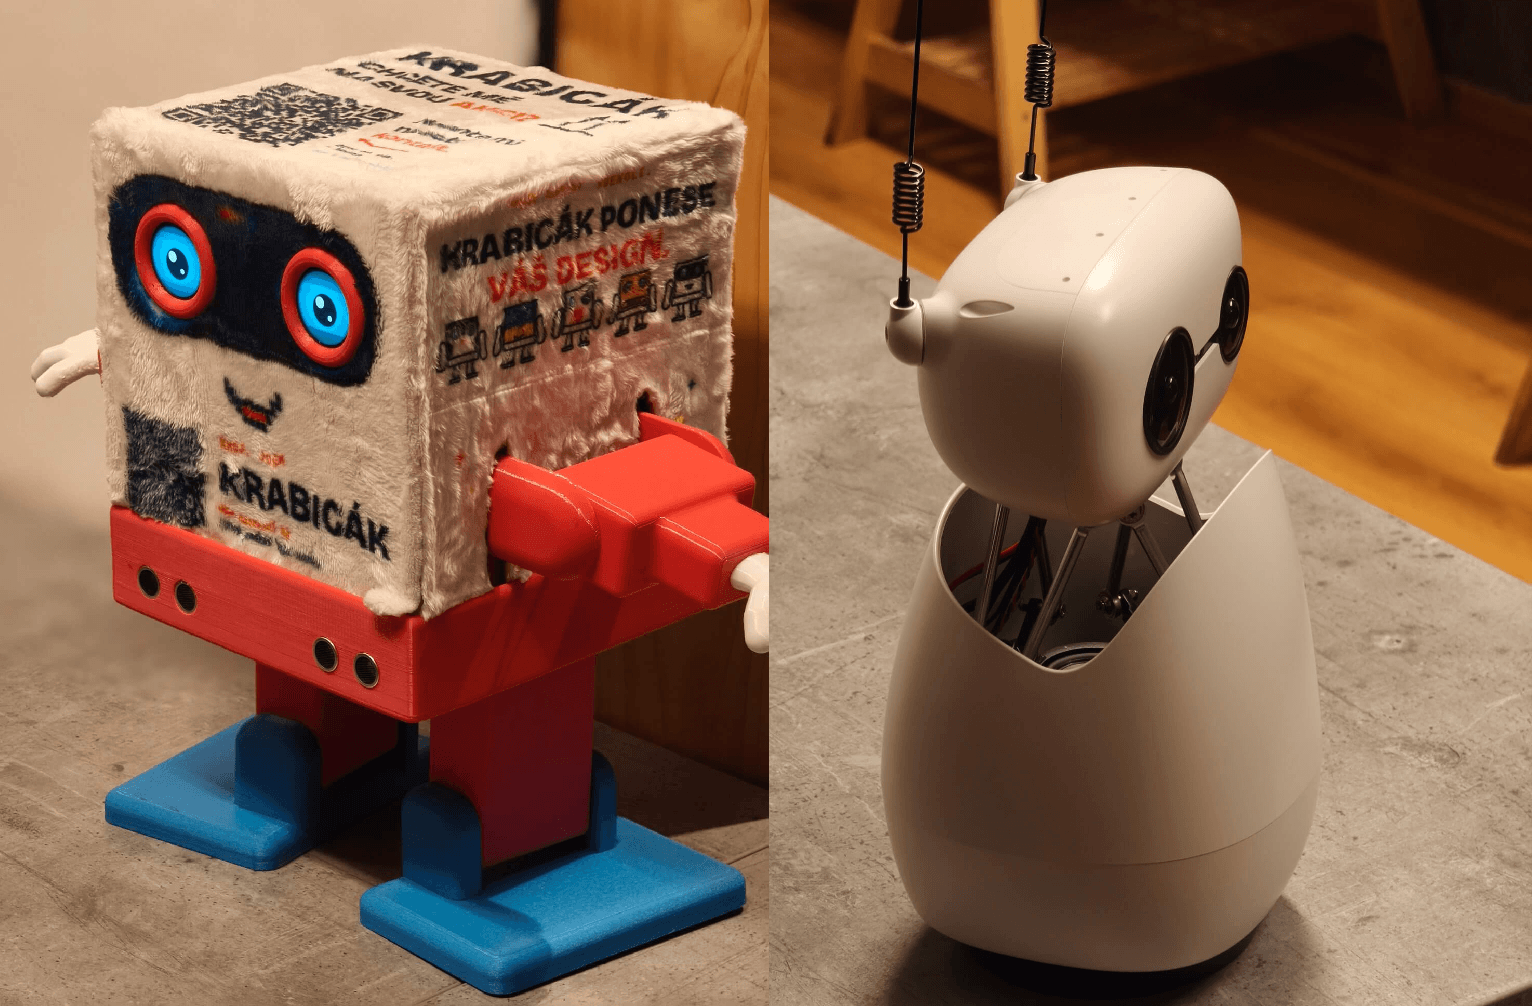
De Reachy Mini, een tafelrobot ontwikkeld door Pollen Robotics – een bedrijf dat zich onder andere onderscheidt door zijn open-sourcebenadering van robotica en kunstmatige intelligentie: het bedrijf publiceert zijn modellen openbaar via het Hugging Face-platform – bood een interessante interactie. Een van de sterke punten van de robot is de mogelijkheid tot spraakcommunicatie en interactie met de gebruiker. Het gaat om een open robotica-platform dat het mogelijk maakt om te experimenteren met de koppeling tussen fysieke apparaten en kunstmatige intelligentie. Juist dit soort projecten laten zien hoe taalmodellen geleidelijk aan de overstap kunnen maken van de computeromgeving naar de fysieke wereld.
Integra Robotics: humanoïde robotica zoekt zijn weg naar bedrijven
Een van de belangrijkste sprekers was Lukáš Vítek van het bedrijf Integra Robotics. Dit bedrijf profileert zich als integrator van moderne industriële robotica, met een focus op Physical AI, flexibele manipulatie en robotvisie. Het hardwareplatform (inclusief humanoïde en standaard industriële robots van buitenlandse fabrikanten) wordt altijd gekozen op basis van de specifieke toepassing en de behoeften van de klant.
Vanuit technisch oogpunt trok de combinatie van deterministische methoden en benaderingen op basis van VLA-modellen (Vision-Language-Action) onze aandacht. Deze verbinden visuele waarneming, taalkundige instructies en het uitvoeren van acties met elkaar. De robot is zo in staat om de nauwkeurigheid van algoritmische bewegingen te combineren met de flexibiliteit van VLA-modellen. Hierdoor bereikt hij een hogere betrouwbaarheid bij het uitvoeren van taken en leert hij tegelijkertijd geleidelijk te reageren op de situatie die hij waarneemt.
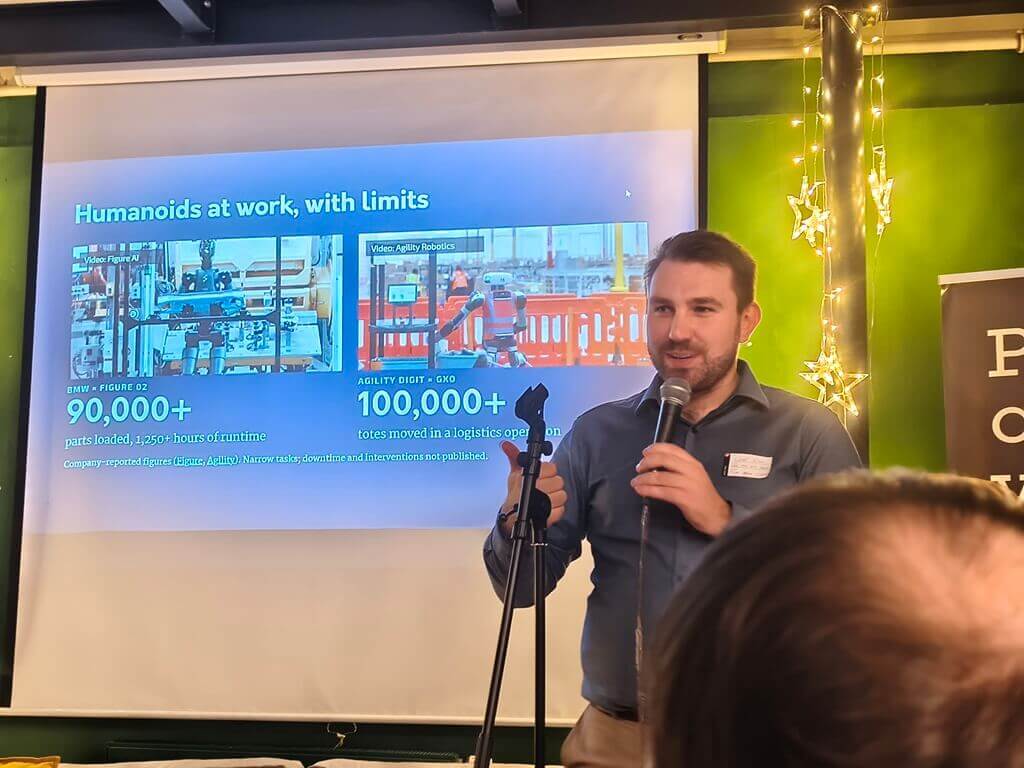
In de presentatie kwam bijvoorbeeld het principe aan bod waarbij camerabeelden van alledaagse menselijke handelingen, zoals het openen van flessen, worden gebruikt. Dergelijke gegevens kunnen worden gebruikt om modellen te trainen die vervolgens de bewegingen van de robot aansturen. Het doel is om machines te leren omgaan met voorwerpen en handelingen uit te voeren waarvoor anders elke afzonderlijke situatie op ingewikkelde wijze zou moeten worden geprogrammeerd.
De mogelijke toepassingen zijn talrijk: van intralogistiek en het hanteren van voorwerpen – ook wel ‘bin picking’ genoemd – tot routinematige werkzaamheden in de productie en andere bedrijfstakken waar bedrijven moeite hebben om personeel te vinden.
De uitdagende weg naar industriële integratie van Physical AI
Tegelijkertijd kwam echter een belangrijk aspect naar voren dat in presentaties van technologische start-ups soms op de achtergrond blijft: bij het opzetten van een nieuwe technologische markt is de weg van een interessant concept naar een volledig functionerend bedrijfsmodel vrij hobbelig.
Integra Robotics voert nu al industriële integratieprojecten uit voor betalende klanten. De eerste daadwerkelijke inzet van een humanoïde robottoepassing in de praktijk bij een klant staat gepland voor januari 2027. Dit is een belangrijke ontwikkeling die laat zien hoe theorie geleidelijk wordt omgezet in de praktijk binnen de industrie.
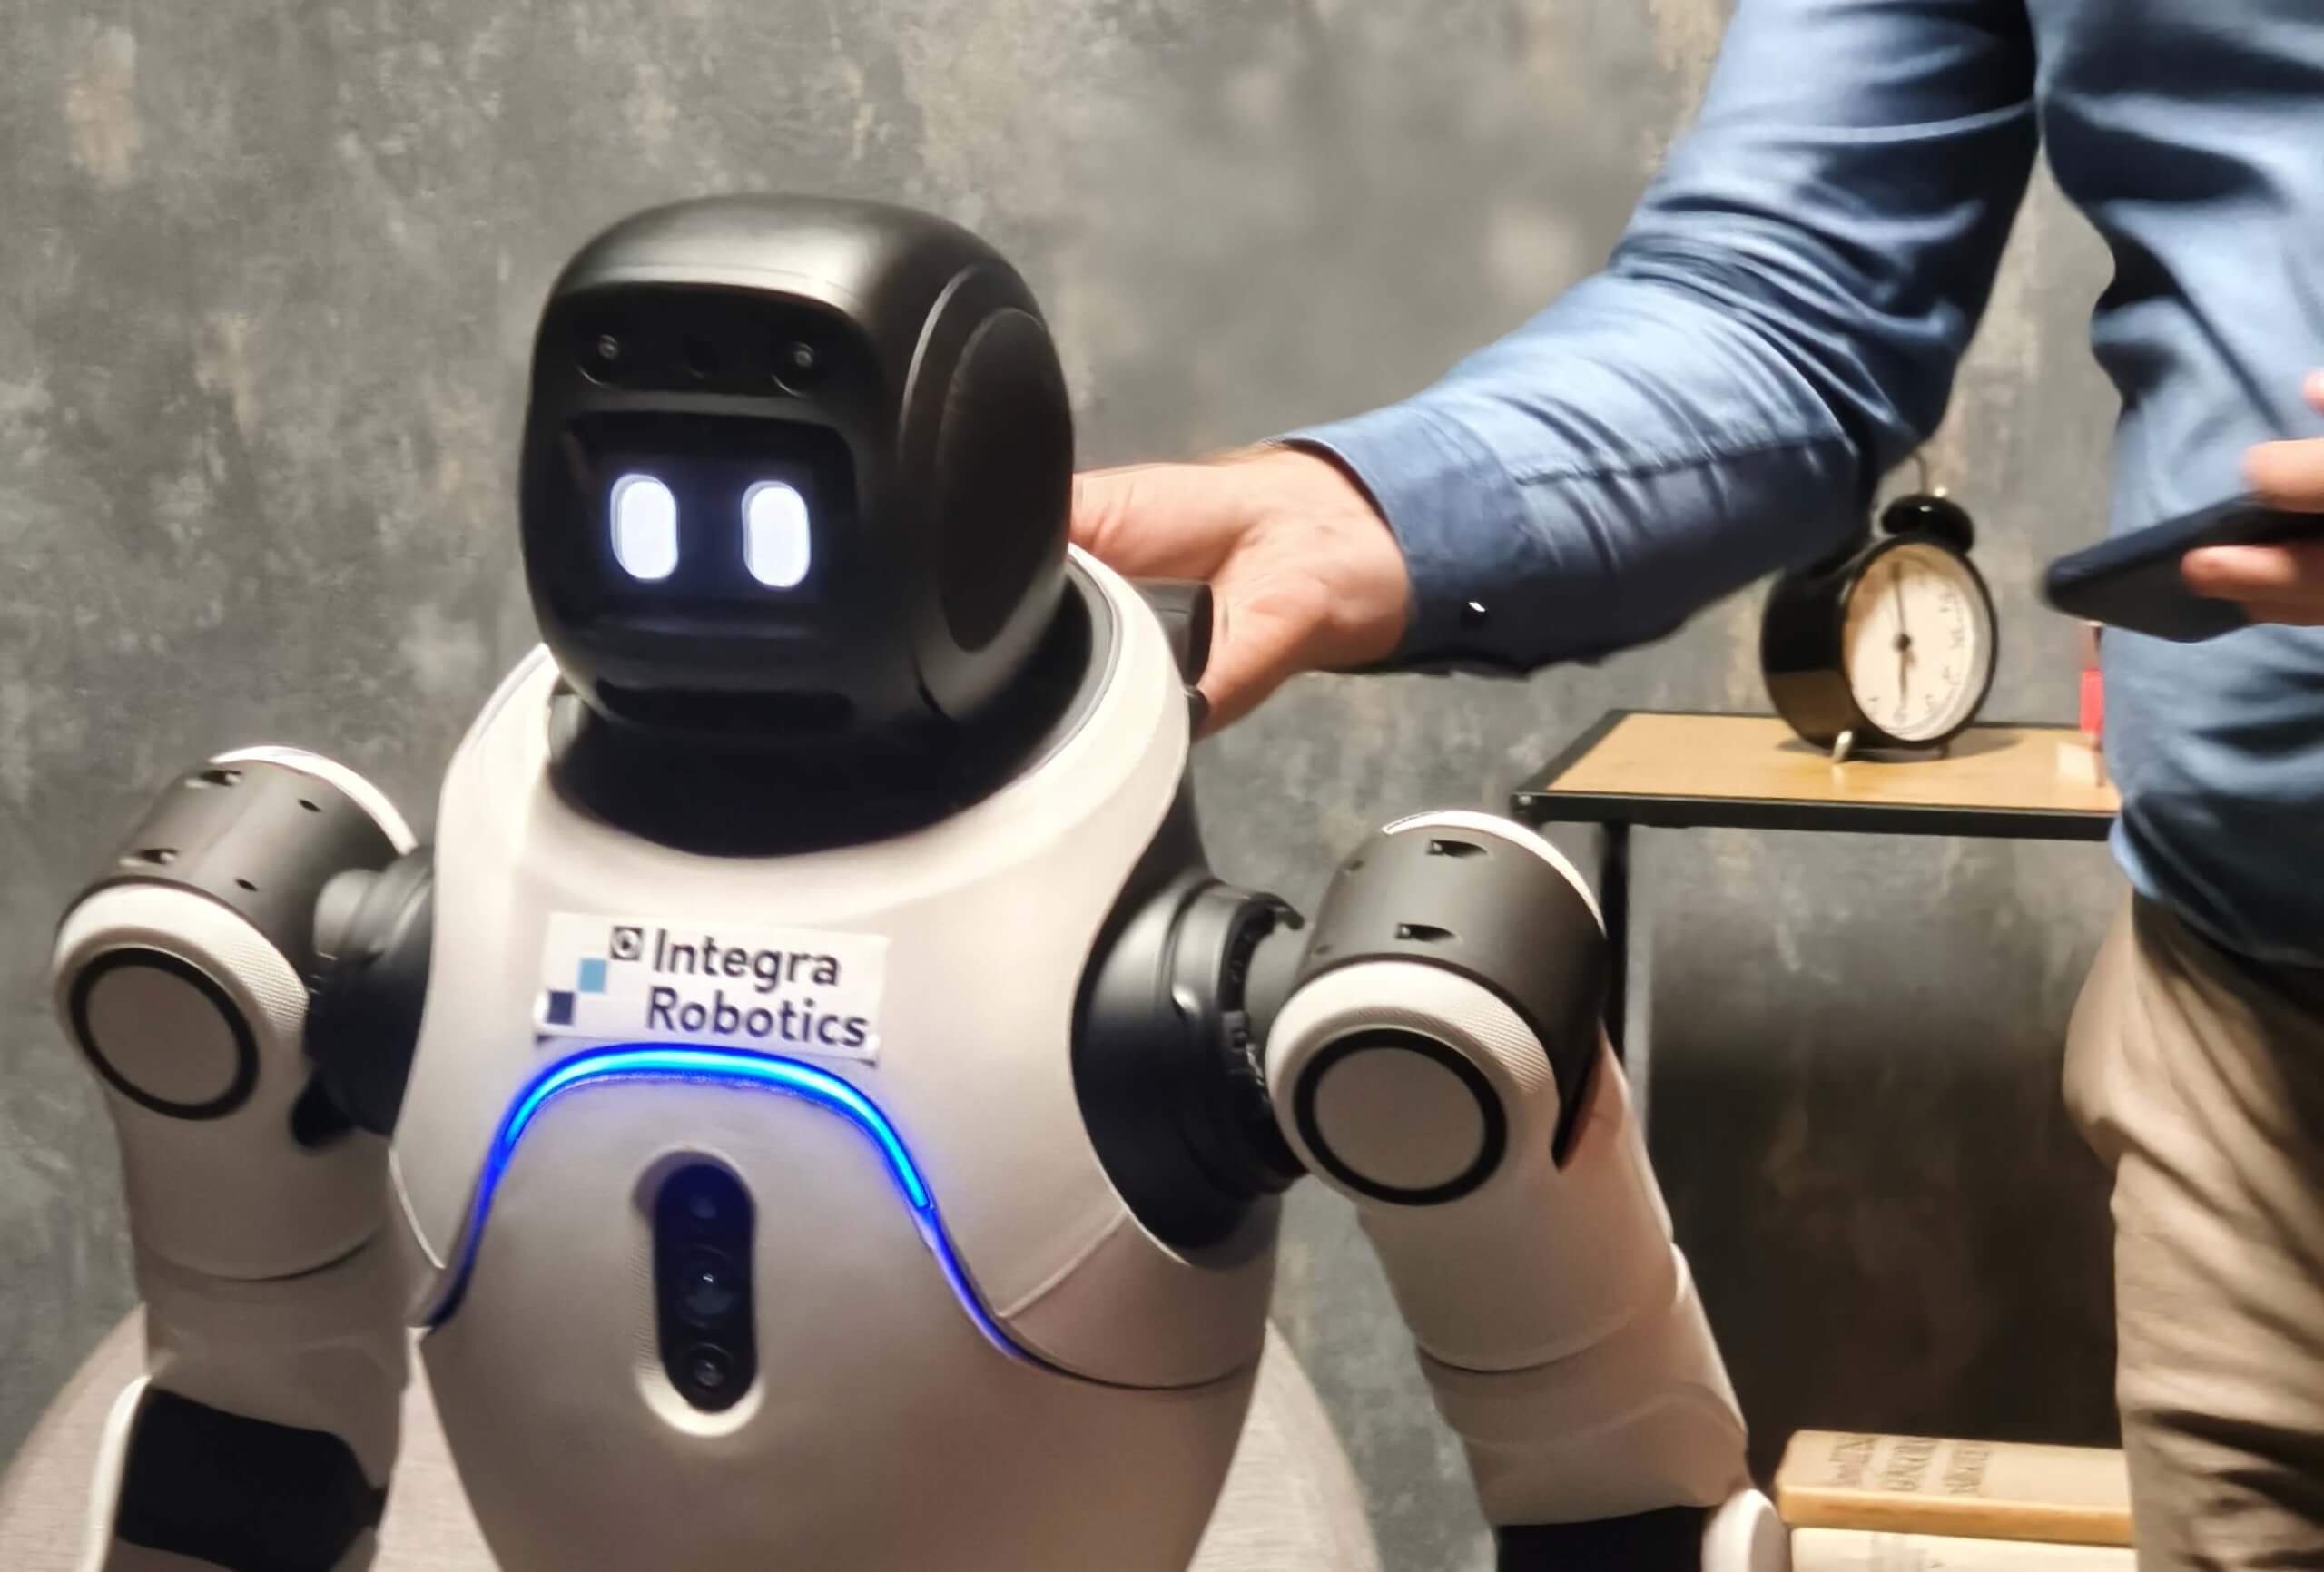
Een sprekend voorbeeld was een zakelijke opdracht die het bedrijf uitvoerde voor een delicatessenwinkel. Het idee omvatte een robot die salami zou snijden, deze zou verpakken en tegelijkertijd met klanten zou communiceren. Op papier lijkt dit een ideale taak voor een veelzijdige humanoïde assistent. Momenteel stuit een dergelijk scenario echter op beperkingen op het gebied van manipulatie, betrouwbaarheid en hygiëne-eisen in de voedingsindustrie.
 Bij humanoïde robots is het noodzakelijk om onderscheid te maken tussen wat ze in gecontroleerde omstandigheden kunnen demonstreren en wat ze twaalf uur per dag betrouwbaar kunnen uitvoeren in de praktijk. Juist dit tweede deel bepaalt of een technologische demonstratie verandert in een werkelijk bruikbare oplossing.

Dat betekent niet dat humanoïde robotica geen toekomst heeft. Het betekent wel dat de weg van een indrukwekkende demo naar een economisch zinvolle toepassing langs een reeks technische, operationele en commerciële hindernissen loopt.
Robotservice: het werk houdt niet op bij de robot
Tomáš Konečný van het bedrijf Robotservice bood een ander, niet minder belangrijk perspectief. Dit bedrijf houdt zich bezig met de service en het onderhoud van robotapparatuur die al in reguliere bedrijfsomgevingen wordt ingezet. Voorbeelden hiervan waren schoonmaakrobots in winkelketens, apparatuur die in de horeca wordt gebruikt en machines die worden ingezet bij productie- en bouwbedrijven.
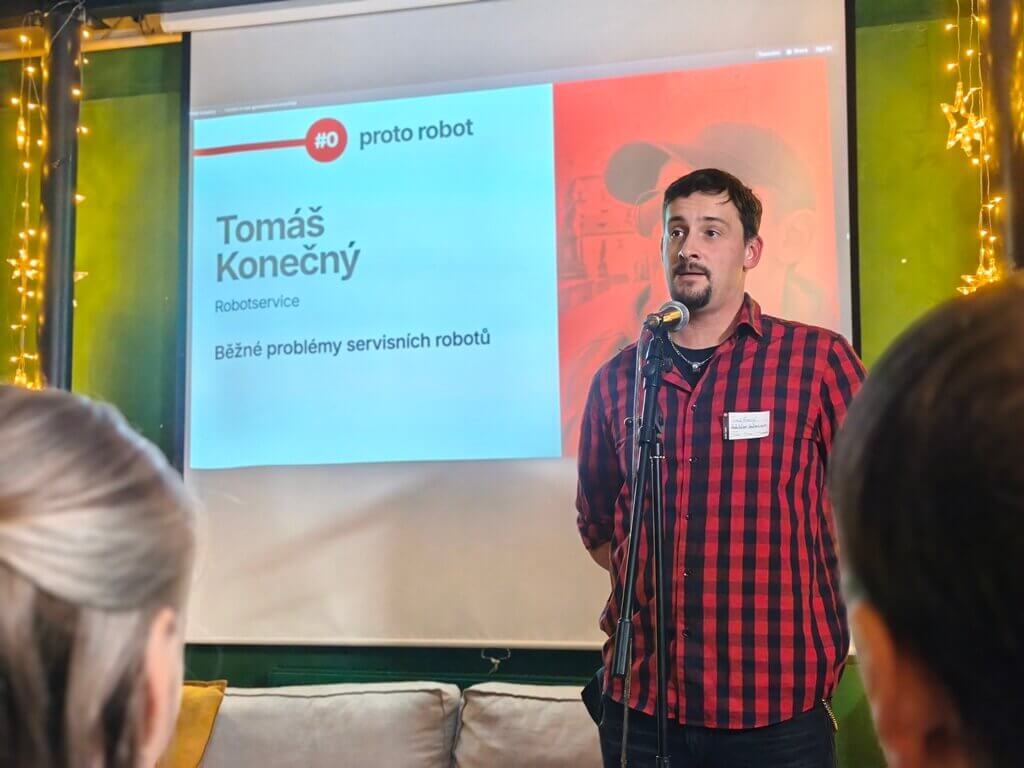
In tegenstelling tot presentaties die gericht waren op de toekomst van de robotica, ging het hier om een blik op de dagelijkse praktijk. Tomáš Konečný beschreef welke storingen servicetechnici oplossen, hoe interventies op afstand verlopen en wanneer het nodig is om ter plaatse te gaan. Ook de bediening speelt daarbij een belangrijke rol. Een robot kan technisch gezien capabel zijn, maar als het personeel er niet goed voor zorgt, het onderhoud verwaarloost of er onjuist mee omgaat, neemt de betrouwbaarheid ervan snel af.
De presentatie was geen technische analyse tot in de kleinste details, maar bracht wel een belangrijke opmerking naar voren: het project houdt niet op bij de inzet van de robot. Het apparaat heeft onderhoud, diagnostiek, beschikbare reserveonderdelen en mensen nodig die weten hoe ze ermee moeten werken.
Vanuit het perspectief van bedrijven die automatisering overwegen, is dit een essentieel onderdeel van de economische besluitvorming. Het volstaat niet om de aanschafprijs van een robot te vergelijken met de kosten van menselijke arbeid. In de totale kosten moeten ook onderhoud, stilstand, opleiding van het bedienend personeel en de complexiteit van de integratie in bestaande processen worden meegenomen.
PROTO ROBOT #0: een prachtig voorbeeld van AI-robotica
De eerste bijeenkomst van PROTO ROBOT vond plaats in een gezellige sfeer. De organisatie verliep soepel, de locatie bood volop gelegenheid voor informele gesprekken en volgens onze schattingen waren er ongeveer honderd deelnemers aanwezig. Een aanzienlijk deel van het publiek bestond uit jonge studenten van de Technische Universiteit van Tsjechië (ČVUT), wat een positief signaal is voor de ontwikkeling van robotica en technische studierichtingen.
Het format van korte presentaties en live demonstraties is op zich al zinvol. Het biedt de mogelijkheid om mensen te ontmoeten die Physical AI-robots daadwerkelijk ontwikkelen, integreren of onderhouden, en hun ervaringen te vergelijken met de verwachtingen van de andere deelnemers. Aangezien het om de eerste editie ging, kon het evenement niet zonder kleine kinderziektes: bij sommige robots was het bijvoorbeeld niet mogelijk om de makers te spreken en zo een dieper inzicht te krijgen in de ontwikkelingsfase waarin de betreffende projecten zich bevinden.
Wij beoordelen de Nul-bijeenkomst (PROTO ROBOT 0) positief. Het is duidelijk dat er rondom physical AI een actieve gemeenschap ontstaat en dat er wordt gezocht naar concrete manieren om robots uit de laboratoria naar bedrijven te brengen. Tegelijkertijd is het eerlijk om te zeggen dat veel projecten zich nog in het beginstadium bevinden. De meeste waarde zullen de projecten hebben die naast technologische mogelijkheden ook behaalde resultaten, operationele betrouwbaarheid en economisch nut kunnen aantonen.
Waarom we de ontwikkeling van fysieke AI op de voet zullen blijven volgen
Fysieke AI is een gebied dat niet alleen vanuit het oogpunt van productie en logistiek de aandacht verdient. De ontwikkeling ervan laat zien hoe kunstmatige intelligentie zich geleidelijk verplaatst van het werken met informatie naar het beïnvloeden van de fysieke wereld.
Bij TRITON IT houden we ons al geruime tijd bezig met de vraag hoe nieuwe technologieën kunnen worden ingezet in concrete bedrijfsprocessen. Bij softwareautomatisering geldt daarbij hetzelfde principe als bij robotica: een technologische innovatie op zich leidt nog niet tot een resultaat. Het is van cruciaal belang of het een daadwerkelijk probleem kan oplossen, in de bestaande omgeving past en meetbare waarde oplevert.
De eerste PROTO ROBOT bood ons een nuttig inzicht in een sector die een groot potentieel heeft, maar ook tal van onopgeloste uitdagingen kent. We zullen daarom volgen hoe de afzonderlijke projecten zich ontwikkelen, van de eerste demonstraties tot de praktische toepassing. En we kijken uit naar volgende bijeenkomsten, waar we de visies van vandaag kunnen vergelijken met wat robots op dat moment daadwerkelijk aankunnen.
Wilt u routinematige werkzaamheden in uw bedrijf automatiseren?
Verwante artikelen
 Content
Hoe wordt kunstmatige intelligentie ingezet bij het maken van video’s? Wat zijn MCP-servers en hoe helpen ze ontwikkelaars? En wat als je via...
 Over ons
Bij TRITON IT bieden we al geruime tijd kansen aan middelbare scholieren die willen ervaren hoe het is om in een echte IT-omgeving te werken....
Over ons
Bij TRITON IT helpen we bedrijven bij het opbouwen van hun eigen digitale verticaal. Daarbij zijn we gespecialiseerd in de pijlers daarvan,...